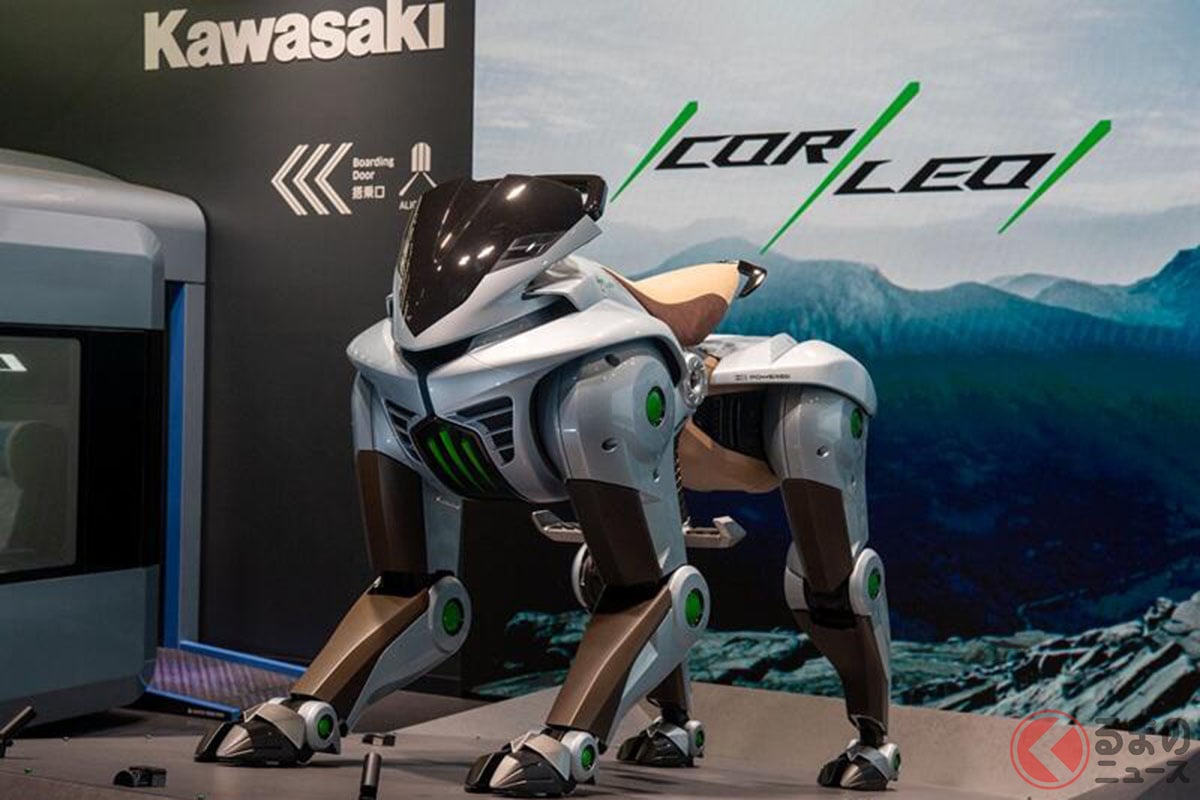


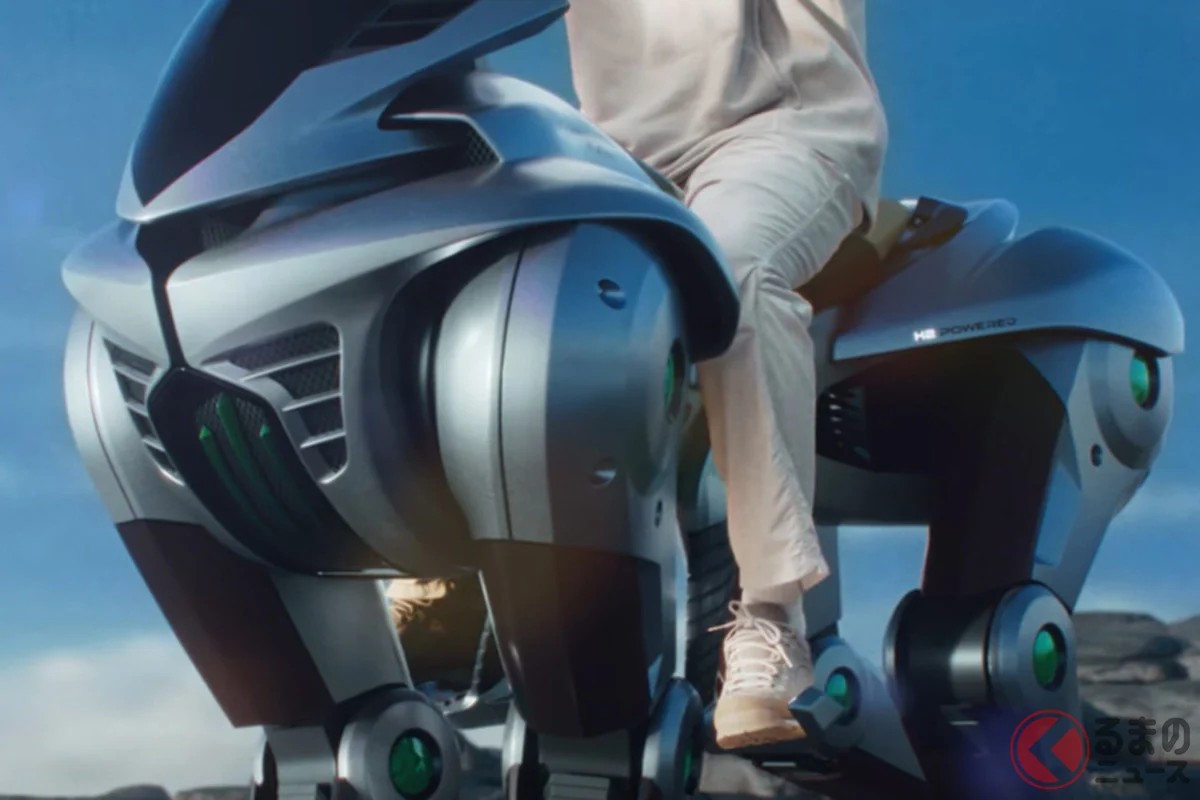
Kawasaki於2025年4月首度公開全新概念車「CORLEO」。這款車搭載氫燃料引擎,採用結合機器人技術與摩托車技術的創新設計,在社群媒體上引發熱烈討論。
結合摩托車與機器人技術的四足個人移動載具
2025年4月至10月舉辦的大阪・關西世界博覽會上,來自世界各地的企業展示了各式各樣的創新產品。
【圖片】超帥氣!透過圖片欣賞川崎重工的「四足移動載具」(共20張)
日本代表性企業之一的Kawasaki,在會場首度公開全新越野個人移動載具概念車「CORLEO」,引起廣泛關注。
CORLEO是一款不使用輪胎或履帶,而是透過四條腿移動的多足機器人型載具。Kawasaki將多年來累積的摩托車技術與最先進的機器人技術相結合,致力於開發能夠行駛於岩石地形、陡坡、森林及河床等嚴峻崎嶇路面上的車款,克服傳統二輪車與四輪車難以進入的地形限制。
車體後腿採用能夠獨立於前腿上下活動的機構,可以有效吸收不規則地形帶來的衝擊,維持車身穩定,讓騎乘者更容易持續掌握前方路況。
此外,操控方式也融入了摩托車技術與騎馬的概念。
CORLEO的騎乘者不需要大幅度轉動把手,而是透過踩在馬鐙上的雙腳,以及自身重心的移動來指示前進方向。
藉由高精度感測器,車體能夠辨識騎乘者的動作與意圖,再由機器人系統自動輔助步行姿態與平衡,因此即使面對難度較高的地形,也能以相對輕鬆且安全的方式行進。
在動力系統方面,CORLEO採用串聯式油電混合架構,以排氣量150cc的氫燃料引擎作為發電機,再將產生的電力供應給各條腿上的驅動馬達。透過這套系統,車輛在降低環境負擔的同時,也能展現強勁的步行性能。
截至2026年9月,Kawasaki尚未公布這款引擎的詳細規格,包括最大馬力與最大扭力,具體售價也仍未揭曉。
不過,Kawasaki已公布CORLEO邁向正式實用化的開發時程,據悉正朝著2030年應用於利雅德世界博覽會,以及約2035年正式推向市場的目標持續開發。
對於不僅止於展示品,而是正以未來移動載具為目標積極開發的CORLEO,社群媒體上出現了許多留言,例如:「原本以為只是世界博覽會上的展示品,沒想到真的認真以2030年代實用化為目標,太厲害了!」「原來是真的打算做出來啊!設計實在太有趣了,很期待完成的那一天。」
起初,許多人都將它視為概念車款,但如今車廠已提出邁向實用化的具體時程,因此引發了不少驚訝的反應。
此外,也有網友留言表示:「透過重心移動來操控的越野移動載具,根本就是『機械騎馬』嘛!未來感覺很有機會應用於救援工作!」「不是單純坐著讓車輛自動行駛,而是能親自操控、享受駕馭樂趣,這點實在太棒了。」「透過開發CORLEO所累積的技術與模擬器,未來一定也能回饋到Kawasaki的摩托車上!」
從這些留言可以看出,許多人期待CORLEO在開發過程中累積的車身姿態控制與AI技術,未來能進一步提升摩托車的安全性與行駛性能,甚至應用於救援工作、拯救人命等領域。
※ ※ ※
從社群媒體上眾多對新技術的期待,以及希望未來能夠實際投入使用的聲音來看,接下來Kawasaki將公布CORLEO哪些開發進度與最新消息,預料仍會持續受到各界關注。
原文出處:まさかの「本気で市販化」目指す!? カワサキの「斬新4本脚モビリティ」にSNS騒然! 「メカの乗馬」こと「コルレオ」とは
原文記者:くるまのニュース編集部
原文圖庫:https://kuruma-news.jp/photo/1111900
想看更多:更多圖片