

即使在隧道內或地下停車場等無法接收GPS衛星訊號的地方,或許也有人曾疑惑,為什麼車用導航上的目前位置仍能不中斷地持續移動。
這是因為一項稱為「航位推算(Dead Reckoning)」的技術。究竟它是透過什麼樣的機制來推估目前位置呢?
利用車輛數據與感測器推估位置的「航位推算」是關鍵!
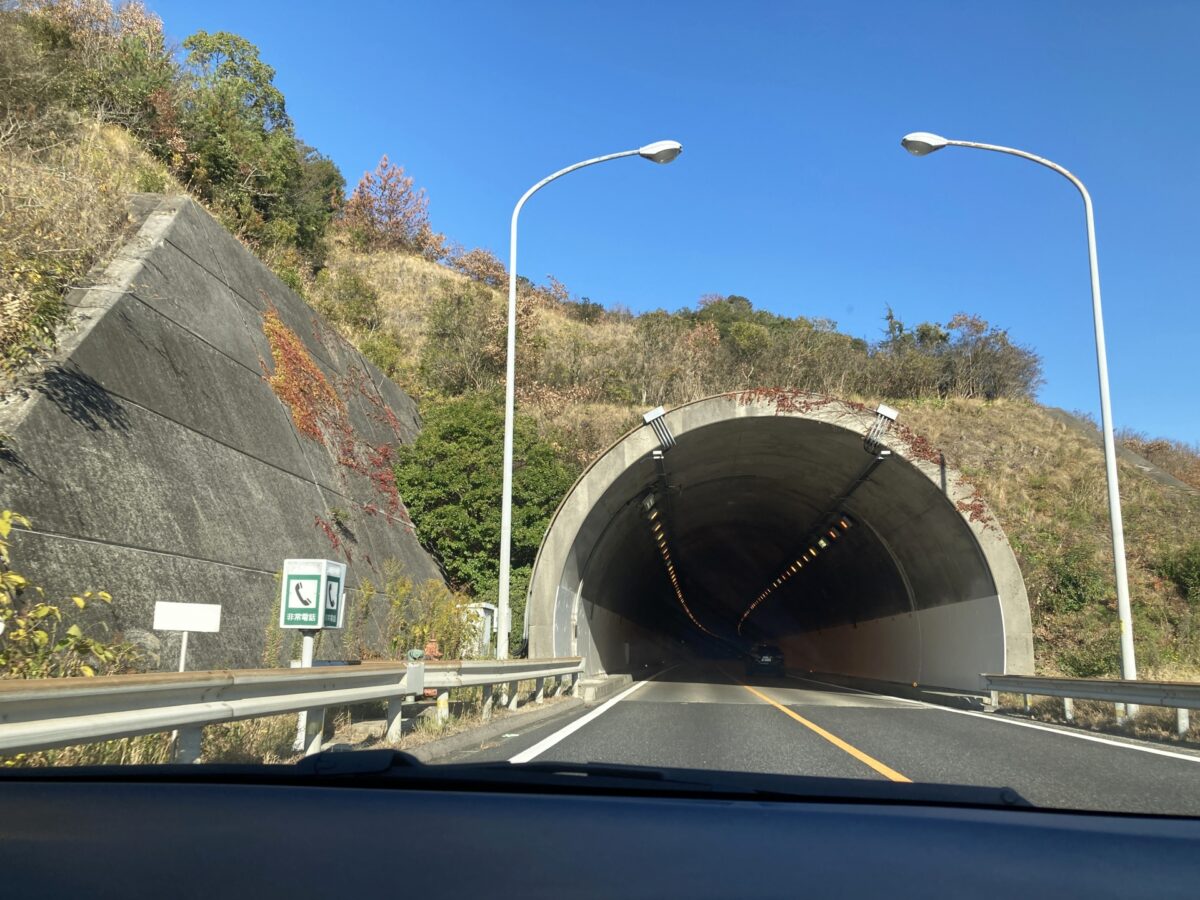
一般情況下,車用導航是透過接收GPS衛星訊號來定位目前位置。不過,在較長的隧道或地下停車場中,GPS訊號可能無法接收,即使在高樓密集的區域,接收狀況也可能變差。
即便如此,車用導航畫面上代表自身車輛的圖示仍會持續移動,是因為名為「航位推算(Dead Reckoning)」的功能正在運作。
所謂航位推算,是指即使在無法接收GPS訊號的地方,也能利用從車輛與感測器取得的資訊來推估目前位置的技術。
車載式汽車導航通常會利用從車輛取得的車速脈衝訊號,以及導航主機內建的陀螺儀感測器等資訊。系統會根據車速脈衝推估移動距離,再利用陀螺儀感測器等偵測轉彎方向與角度變化。視機種不同,有些系統也會使用可偵測加速度與道路坡度的感測器。
車用導航平時就會同時結合GPS定位與航位推算。在可以接收GPS訊號的地方,系統會利用定位資訊修正誤差;在無法接收訊號的地方,則會以前一個已知位置為起點,根據車速脈衝與各種感測器資訊持續推估目前位置。
此外,系統還會將推估出的行駛軌跡與地圖資料進行比對,使用稱為「地圖匹配(Map Matching)」的技術,將車輛位置修正至最有可能正在行駛的道路上。
透過這些機制,即使在無法接收GPS訊號的隧道內,也能持續顯示目前位置。不過,透過航位推算取得的位置終究只是推估值。如果無法接收GPS訊號的時間過長,或在地下道路持續遇到分岔、低速行駛等情況,也可能出現位置偏移。
手機導航App在隧道內比較容易出現位置偏移嗎?
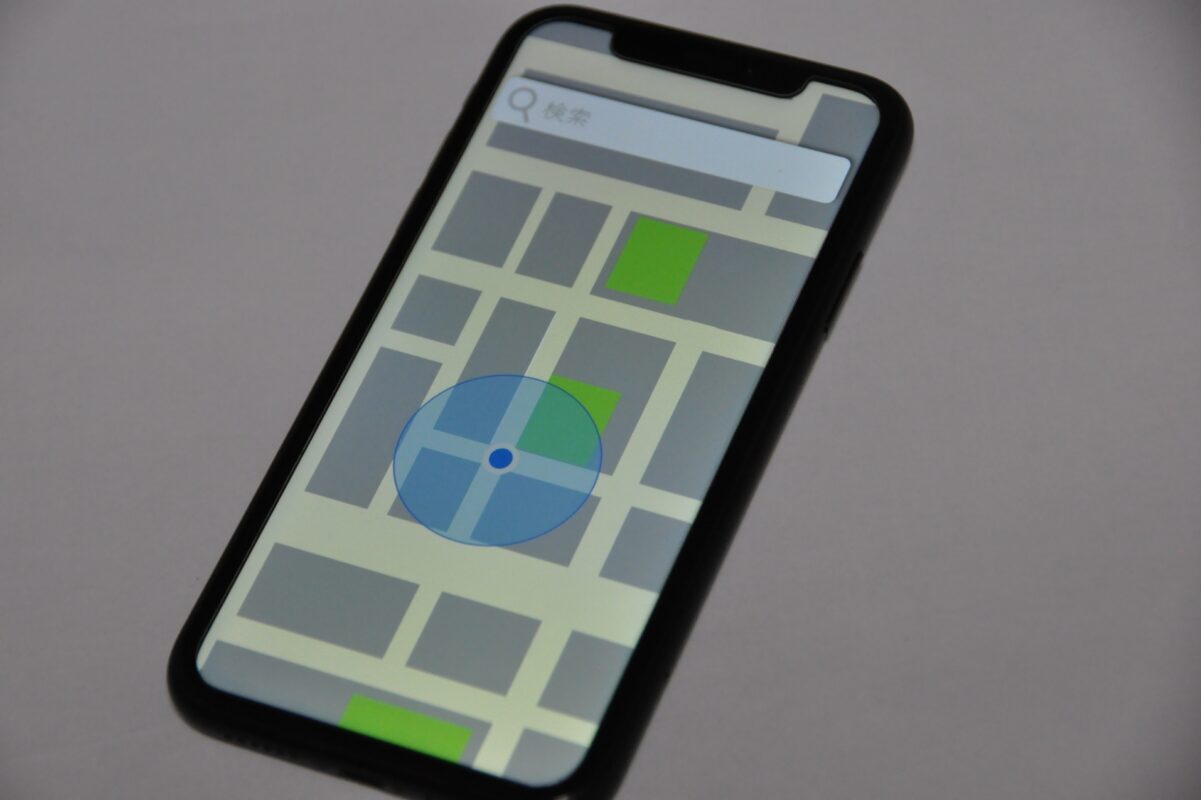
近年來,不使用專用車用導航系統,而是透過智慧型手機的導航App進行路線引導的駕駛也愈來愈多。
手機導航App的優點,是地圖資料更新頻率相對較高,也較容易反映塞車等即時路況資訊。不過,在較長的隧道內,目前位置顯示可能停止移動,或是在駛出隧道時,顯示位置突然像是移動到了其他地方。
單獨使用智慧型手機時,一般不像車載式汽車導航一樣,可以直接從車輛取得車速脈衝訊號。因此,在無法接收GPS訊號的地方,有些App會利用手機內建的陀螺儀感測器、加速度感測器,以及地圖上的行駛路線等資訊來推估目前位置。不過,實際使用的資訊與推估方式會因App而有所不同。
智慧型手機的內建感測器雖然性能也愈來愈高,但仍可能受到手機放置位置或車輛震動等因素影響,導致推估位置產生誤差。
在較短的隧道中,即使仍能在一定程度上推估目前位置,但當行駛距離變長,或因塞車而頻繁改變車速時,誤差就可能進一步擴大。
能夠取得車速資訊的車載式汽車導航,相較於單獨使用智慧型手機的導航App,在無法接收GPS訊號的地方,通常更容易推估車輛的移動距離。
不過,也有導航App可以與外接裝置或相容的車載系統連接,進而使用車輛資訊。實際定位精度仍會依裝置、App、與車輛的連接方式,以及行駛環境等因素而有所不同。
總結
即使在無法接收GPS訊號的隧道內,車用導航仍會透過車速脈衝、陀螺儀感測器等資訊進行航位推算,再利用地圖匹配將位置修正到地圖上的道路,因此能持續顯示目前所在位置。
不過,透過航位推算取得的目前位置終究只是推估值,因此依照無法接收GPS訊號的時間長短及行駛環境不同,仍可能產生誤差。駕駛時不要只依賴導航畫面,也應同時確認道路標誌與周遭狀況。
原文標題:【素朴な疑問】GPSが届かないトンネル内でもナビが動き続けるのはなぜ?
原文作者:MOBY編集チーム
原文圖庫:https://car-moby.jp/article/car-life/useful-information/pbc_car-navigation-tunnel-gps/photo/